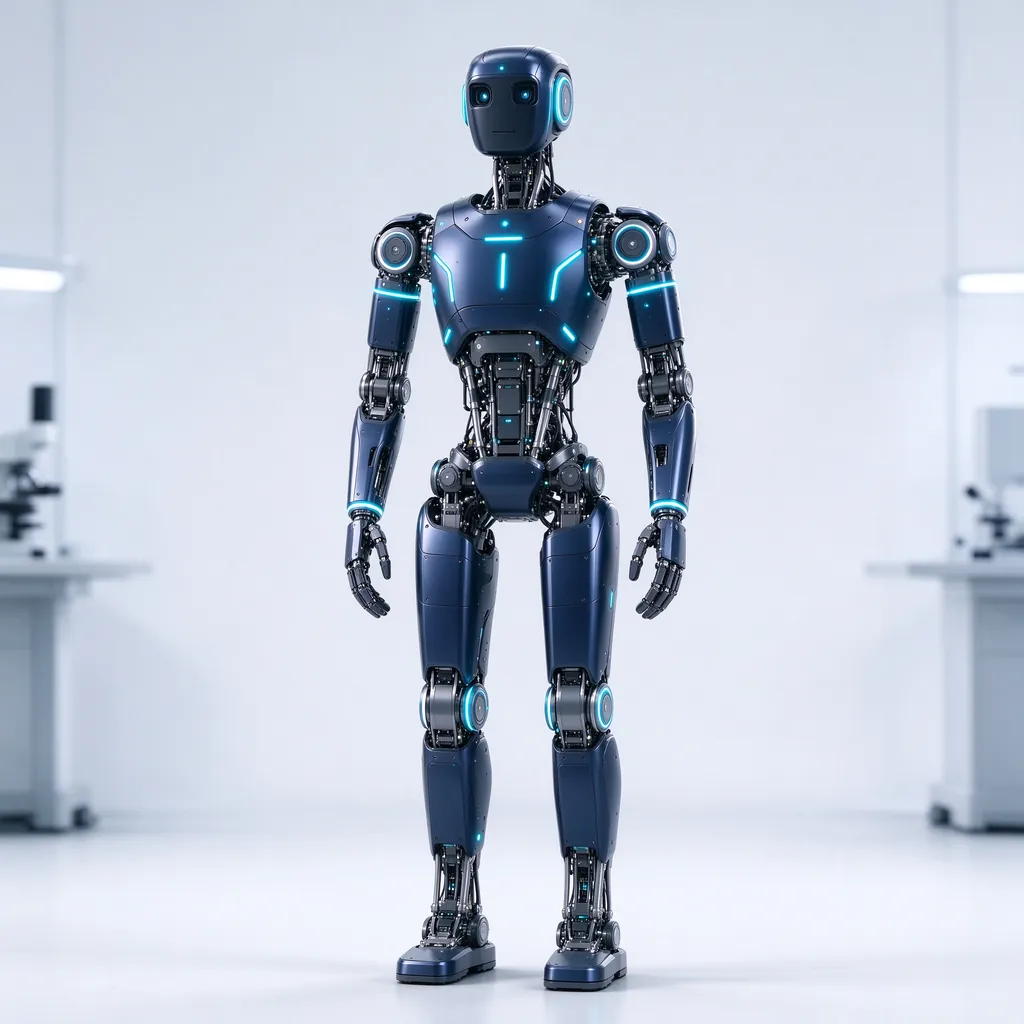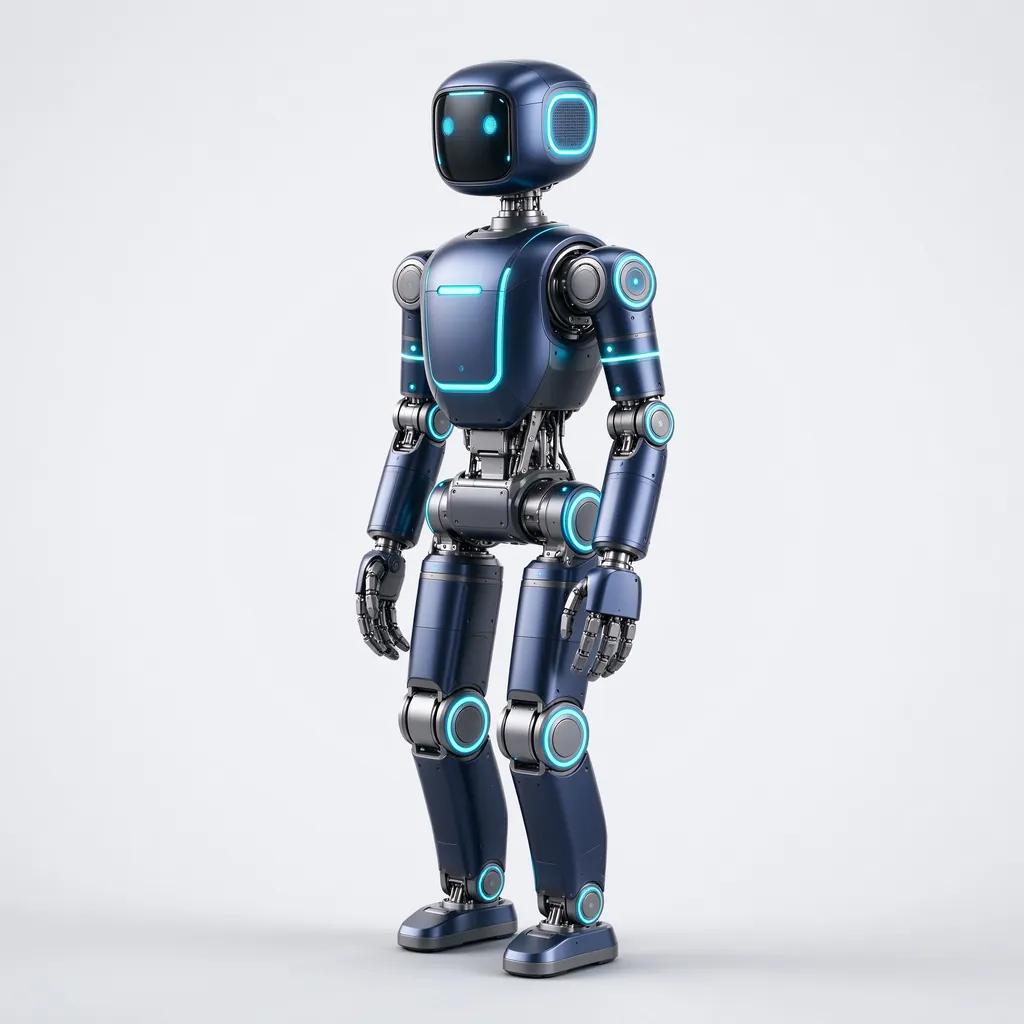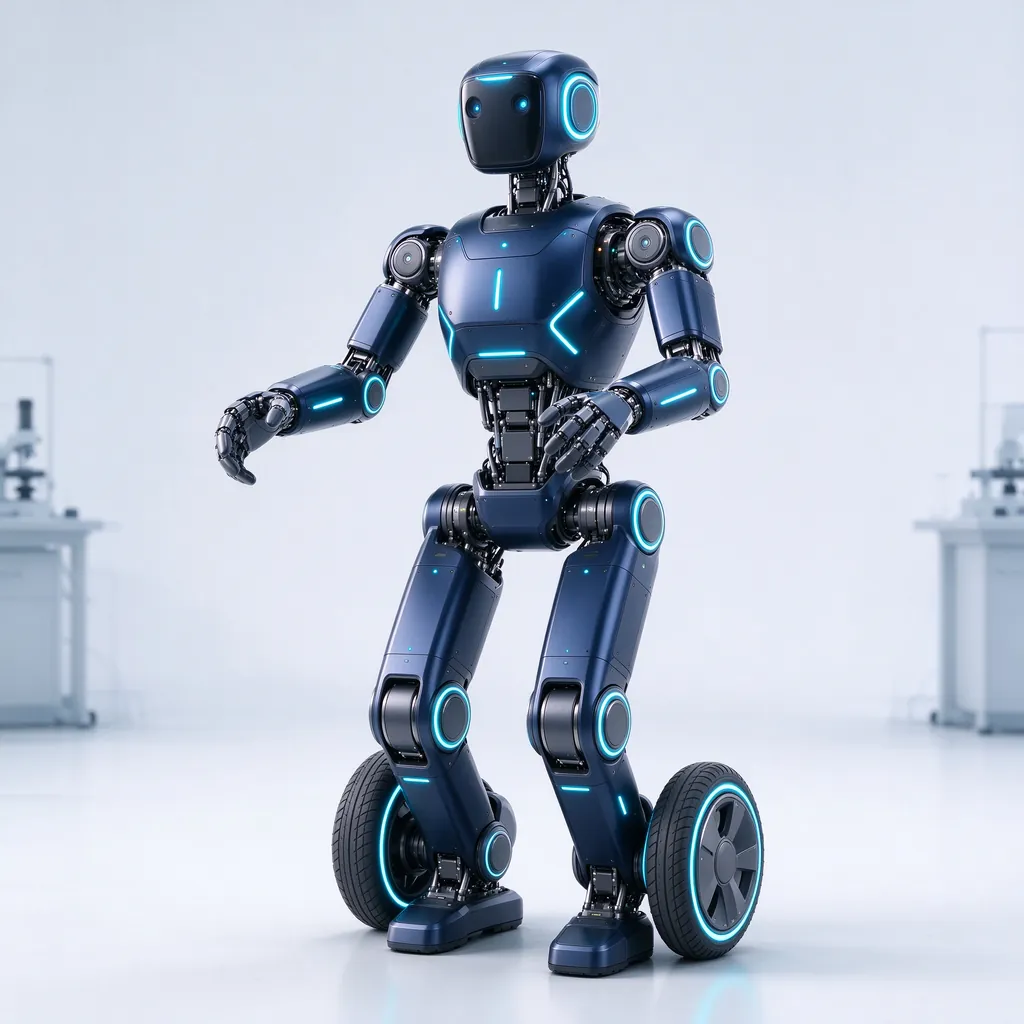
Rainbow Robotics RB-Y1
彩虹机器人·韩国
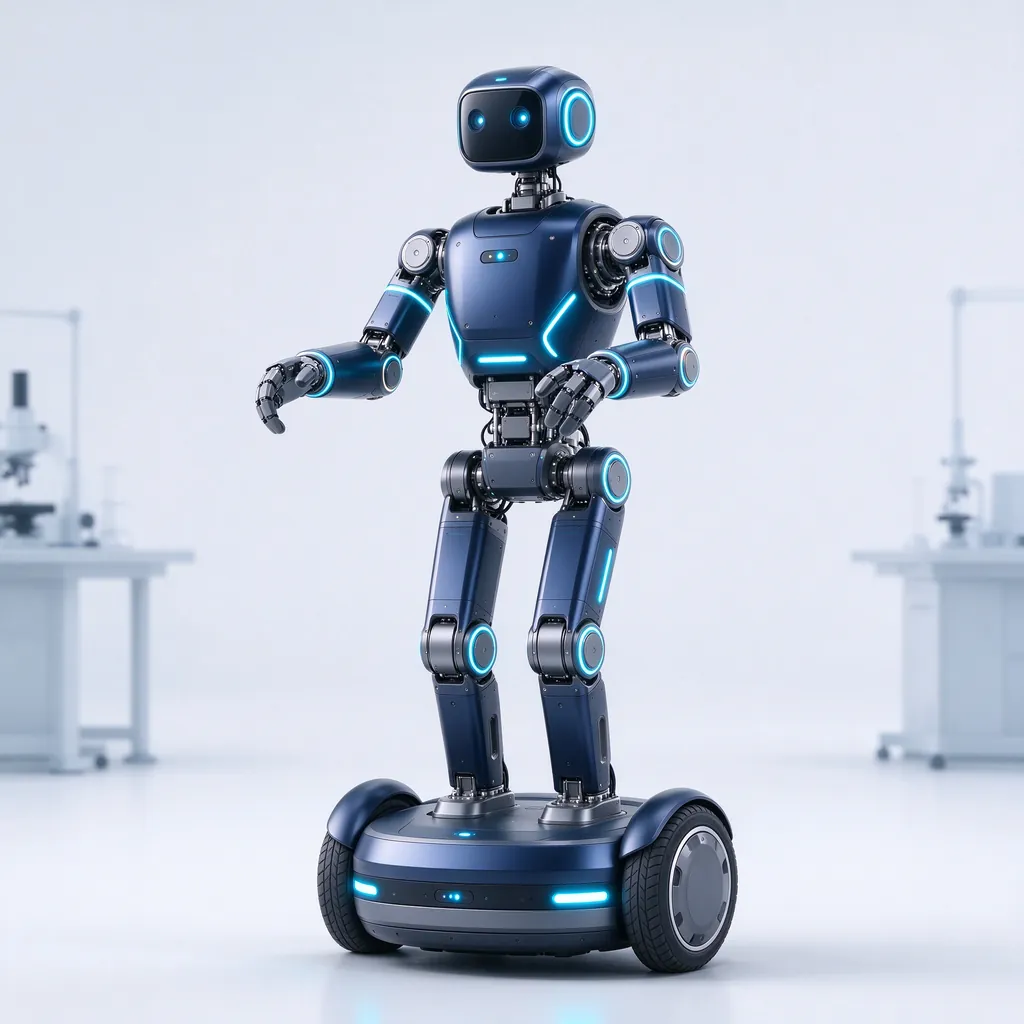
- 身高
- 140 cm
- 体重
- 131 kg
- 总自由度
- 24
- 续航
- 未公布
研究版约 8 万美元 / 商业版约 12 万美元(2024 年预售口径,不含税)
彩虹机器人·韩国·Korea Advanced Institute of Science and Technology (KAIST) HUBO Lab
韩国科学技术院(KAIST)HUBO 团队打造的灾难救援人形机器人,34 自由度、可跪姿切换轮式移动,2015 年夺得 DARPA 机器人挑战赛冠军。
来源:kaist.ac.kr,2026 年 10 月
来源:robotsguide.com,2026 年 10 月
来源:kaist.ac.kr,2026 年 10 月
来源:kaist.ac.kr,2026 年 10 月
来源:kaist.ac.kr,2026 年 10 月
来源:kaist.ac.kr,2026 年 10 月
参数以厂商公开资料为准,不同批次与配置存在差异。标注「未公布」的字段表示厂商未披露,本站不做推测。价格含税,最终以官方渠道为准。数据更新至 2026 年 11 月。
整体描述来源:来源:kaist.ac.kr,2026 年 10 月
14 项核心对比维度 + 手部自由度 + 6 项补充信息
| 参数 | 值 | 来源 |
|---|---|---|
| 整机身高 | 170cm | 来源:kaist.ac.kr,2026 年 10 月 |
| 整机体重 | 80kg | 来源:robotsguide.com,2026 年 10 月 |
| 自由度 | 34DOF | 来源:kaist.ac.kr,2026 年 10 月 |
| 关节数 | 未公布 | 来源:kaist.ac.kr,2026 年 10 月 |
| 整机负载 | 未公布 | 来源:kaist.ac.kr,2026 年 10 月 |
| 单臂负载 | 6.8kg | 来源:kaist.ac.kr,2026 年 10 月 |
| 最高速度 | 0.4m/s | 来源:kaist.ac.kr,2026 年 10 月 |
| 最大爬坡 | 未公布 | 来源:kaist.ac.kr,2026 年 10 月 |
| 续航时长 | 未公布 | 来源:kaist.ac.kr,2026 年 10 月 |
| 充电方式 | 未公布 | 来源:kaist.ac.kr,2026 年 10 月 |
| 算力平台 | Intel Atom 实时控制器 | 来源:kaist.ac.kr,2026 年 10 月 |
| 传感器配置 | Rainbow Robotics 力/力矩传感器、IMU、光纤陀螺仪、腿部光流传感器、相机、Hokuyo 二维激光雷达 | 来源:kaist.ac.kr,2026 年 10 月 |
| AI 模型 | 未公布 | 来源:kaist.ac.kr,2026 年 10 月 |
| 参考售价 | 未公布 | 来源:kaist.ac.kr,2026 年 10 月 |
| 手部灵巧自由度(不进对比表) | 未公布 | 来源:kaist.ac.kr,2026 年 10 月 |
| 公司主体 | Korea Advanced Institute of Science and Technology (KAIST) HUBO Lab | 来源:kaist.ac.kr/newsen/html/news/?GotoPage=1&skey=prof&sval=Machine+Control+Laboratory |
|---|---|---|
| 国家 / 地区 | 韩国 | 来源:kaist.ac.kr/newsen/html/news/?GotoPage=1&skey=prof&sval=Machine+Control+Laboratory |
| 商业状态 | 概念阶段规划中 | 来源:kaist.ac.kr/newsen/html/news/?GotoPage=1&skey=prof&sval=Machine+Control+Laboratory |
| 量产时间 | 未公布 | 来源:kaist.ac.kr/newsen/html/news/?GotoPage=1&skey=prof&sval=Machine+Control+Laboratory |
| 出货量 | 未公布 | 无署名机构数据,按铁律整条不展示 |
本站尚未对该机型公开评分
评分不代表独立测试结论。同一分数在不同评测体系下不可直接横向比较。
DRC-HUBO+(KAIST) 是一台参数可查的机型,但不是万能方案。以下限制来自公开资料与已报道的实际部署情况。
本区块汇总公开信息与第三方评测,不代表对产品的独立测试结论。发现错误请通过 待替换:联系邮箱 提交。
Intel Atom 实时控制器
未公布
未公布
未公布
本站数据截止 2026 年 11 月。所有参数均需以厂商最新官方资料为准。 站点根:https://www.robotrank.com.cn
同品牌优先,不足时按同价位段补齐。点「加入对比」可与当前机型同屏对照。
彩虹机器人·韩国
研究版约 8 万美元 / 商业版约 12 万美元(2024 年预售口径,不含税)
PAL Robotics·西班牙
未公布
宇树科技·中国
8.5 万元起(商用版,以官方公布为准)
想把当前机型放进对比表?直接打开对比 →